Samořídicí auta se dnes vyvíjejí dvěma rozdílnými směry. Tesla spoléhá především na kamery a umělou inteligenci, Waymo kombinuje obraz s lidarem, radarem a přesnými mapami. Oba přístupy míří ke stejnému cíli, cesta k němu je ale úplně jiná.
Tesla vs. Waymo: Jak fungují dva přístupy k autonomnímu řízení?
Články na téma autonomní řízení:
- Autonomní řízení auta – kdy se toho dočkáme?
- Autonomní systémy jízdy na našich silnicích dostávají pomalu zelenou
- Autonomní řízení auta – kdy se dočkáme?
- Autonomní řízení: Od 1. ledna 2026 se v ČR mění pravidla
- Autopilot a samořízení: Tesla spoléhá na kamery, Waymo na lidar - právě čtete
Když řídí člověk, naprostou většinu informací získává zrakem. Sleduje auta, chodce, značky a z jejich pohybu odhaduje vzdálenost i rychlost. Právě na podobné myšlence stojí Tesla. Jestli člověk zvládá řídit hlavně pomocí očí, měl by to jednou dokázat také počítač vybavený několika kamerami.
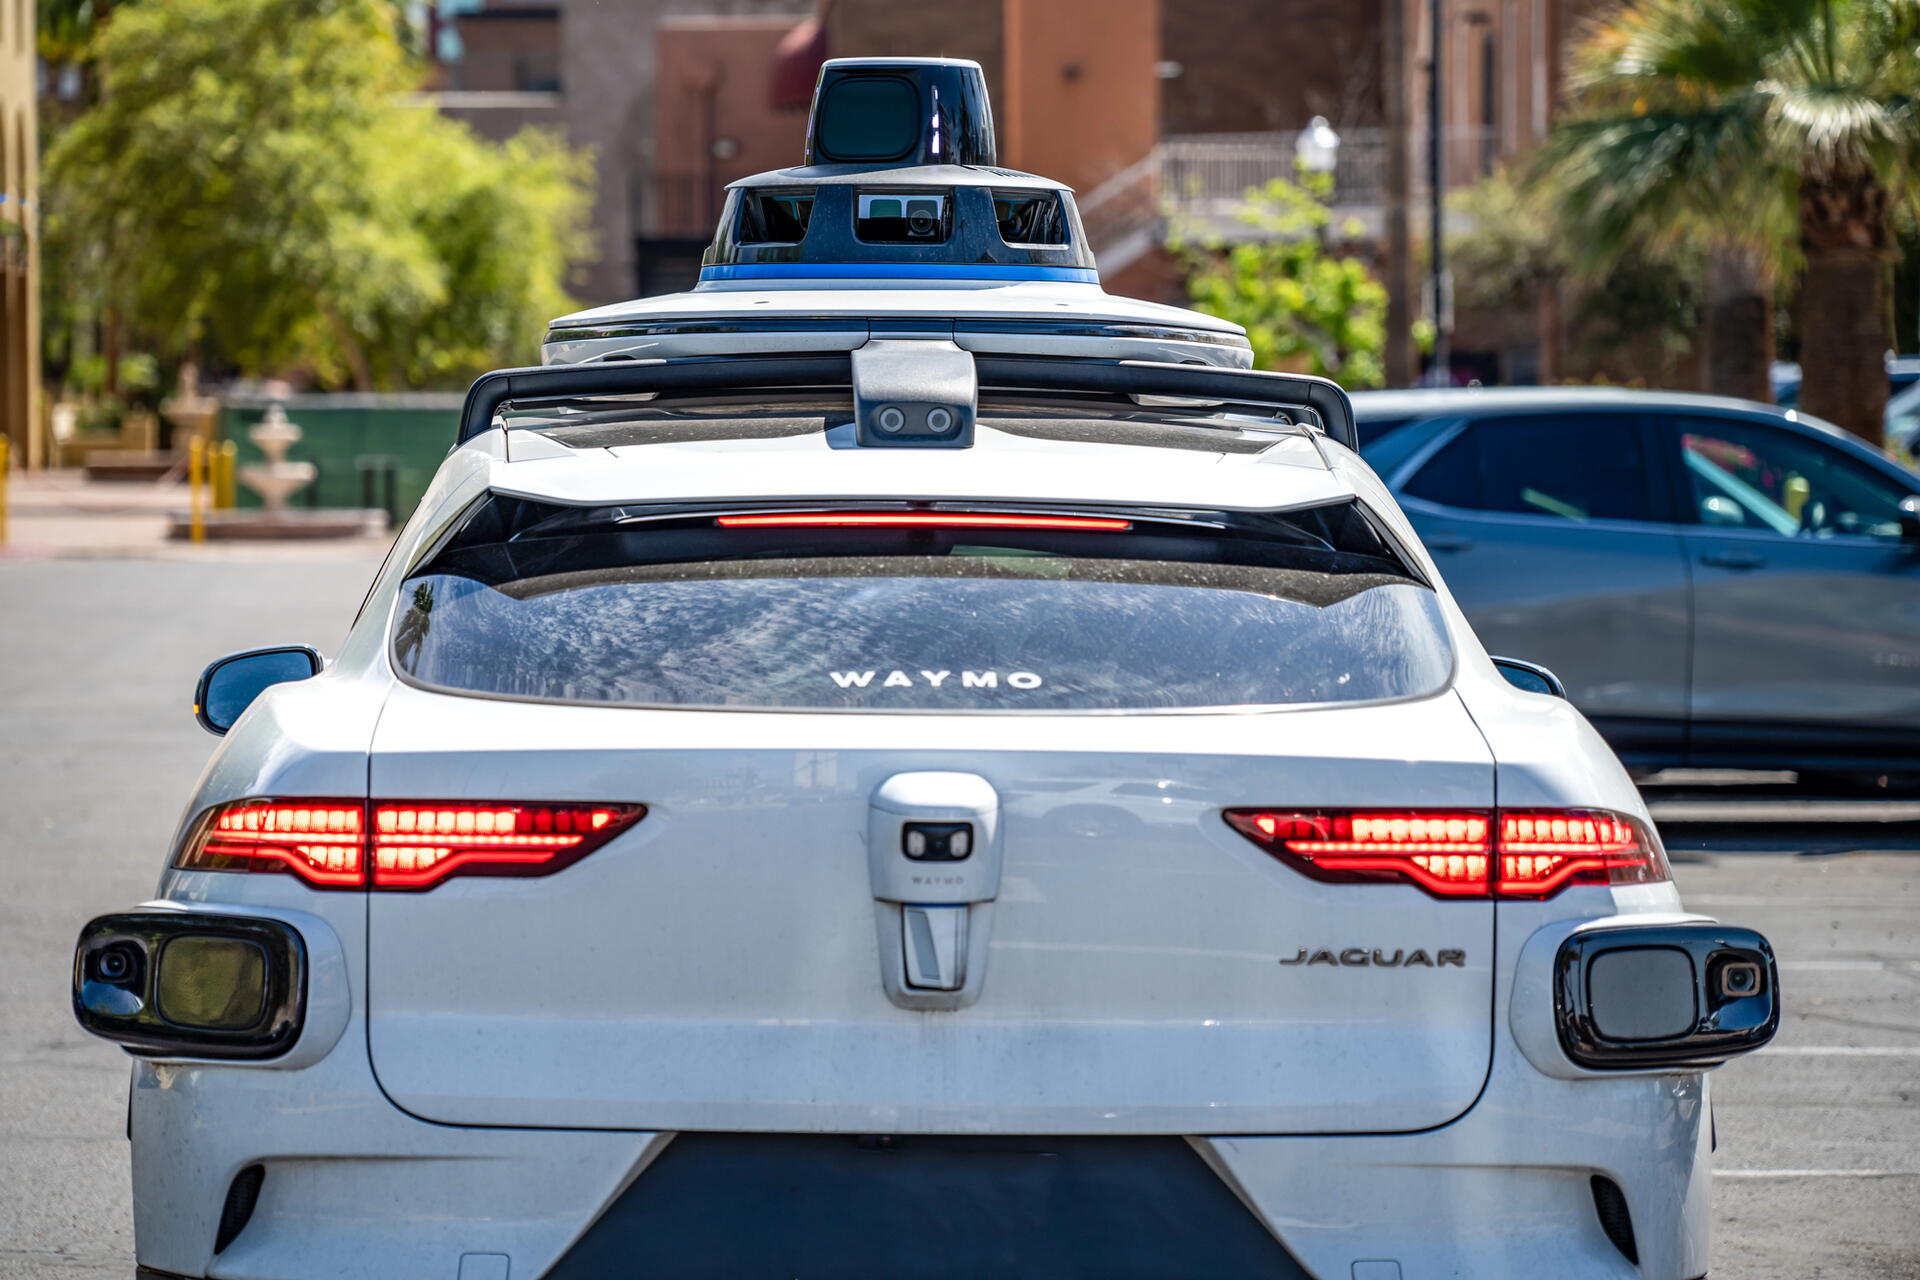
Waymo jde opačným směrem. Nechce, aby automobil všechno pouze odhadoval z obrazu. Okolí si proto zároveň měří laserem, používá radar a svou polohu porovnává s velmi podrobnými mapami. Nejde tak jen o spor kamera versus lidar. Rozdíl je v celé filozofii autonomního řízení.
Tesla chce okolní svět pochopit z obrazu
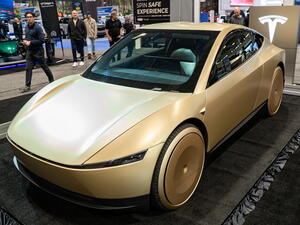
Nejdříve je potřeba rozlišovat běžné systémy Tesly od skutečně autonomního auta. Full Self-Driving (Supervised) dokáže měnit jízdní pruhy, projíždět křižovatky, odbočovat nebo parkovat, řidič jej ale musí stále kontrolovat a být připraven zasáhnout. Vedle toho Tesla rozvíjí službu Robotaxi, kde už míří k provozu bez řidiče, ba dokonce v USA už tyto taxíky začínají jezdit.
Technický základ je ale podobný. Tesla dlouhodobě sází na systém Tesla Vision a hlavním zdrojem informací jsou kamery. Ty ovšem samy nevědí, že například 30 metrů před autem jede dodávka. Posílají pouze obraz. Software musí poznat objekt, určit jeho polohu, odhadnout vzdálenost i rychlost a předvídat další pohyb.
Neuronové sítě proto skládají obrazy z jednotlivých kamer do prostorové reprezentace okolí auta. Sledují také vývoj celé scény v čase. Podobně jako člověk dokáže z rychle rostoucího auta v zorném poli poznat, že se k němu přibližuje, musí stejnou informaci získat z obrazu i počítač a z toho posoudit, co se asi kolem auta děje a jaké to bude mít důsledky.
Největší výhodou Tesly je měřítko
Kamery jsou relativně levné a Tesla je může montovat do velkého množství sériových aut. Tím získává obrovský objem dat z běžného provozu. A data jsou pro vývoj neuronových sítí zásadní. Systém se může učit nejen typické situace, ale i vzácné případy, které by malá testovací flotila potkávala jen obtížně.
Pokud se Tesle podaří z čistě obrazového systému vytvořit spolehlivou autonomii, může ji zároveň nasadit bez složité a drahé senzorové výbavy. Jenže stejná jednoduchost má také nevýhodu. Kamera vzdálenost objektu přímo neměří. Software ji musí dopočítat z obrazu, perspektivy, pohybu a údajů z dalších kamer. Navíc existují podmínky, kdy samotný obraz přestává být ideální. Silný déšť, mlha, sníh, nízké slunce nebo znečištěná kamera mohou schopnosti systému omezit. Neznamená to, že „kamerový přístup“ k samořízení nemůže fungovat, klade ale mimořádné nároky na software.
Waymo chce stejnou věc zjistit několika způsoby
Waymo používá jiný princip. Jeho současný Waymo Driver kombinuje kamery, lidar a radar. Informace z jednotlivých senzorů následně spojuje dohromady. Velmi zjednodušeně lze říct, že kamera dobře zjišťuje, co před autem je, lidar dokáže přesně určit, kde to je, a radar velmi dobře sleduje, jak se objekt pohybuje.
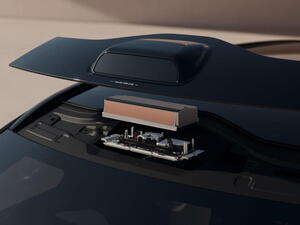
Lidar vysílá laserové impulzy a měří dobu jejich návratu. Výsledkem je trojrozměrný obraz okolí tvořený body s přímo změřenou vzdáleností. Nemusí tedy pouze usuzovat z obrazu, že je překážka přibližně dvacet metrů daleko. Kamera naopak doplní informace, které lidar získává špatně – například barvu semaforu nebo text na dopravní značce. Radar přidává další nezávislý zdroj údajů a dobře pracuje především s pohybujícími se objekty. Důležitá je přitom redundance. Když jeden senzor pracuje v horších podmínkách, automobil má stále informace z dalších.
- Přečtěte si také: LiDAR, radar, nebo kamera? Souboj, který ještě zdaleka není rozhodnutý
Waymo využívá také velmi přesné mapy
Další velký rozdíl není na autě vidět. Waymo pracuje s HD mapami, které jsou výrazně detailnější než běžná navigace. Obsahují například jízdní pruhy, obrubníky, přechody, semafory nebo geometrii křižovatek. Automobil tak už před příjezdem ke komplikovanému místu zná jeho základní uspořádání.
Senzory potom především zjišťují, co se proti mapě změnilo – například zda je někde překážka, uzavírka nebo dočasné značení. Výhodou je větší množství informací dostupných automobilu. Nevýhodou je, že před nasazením služby musí Waymo danou oblast důkladně zmapovat a celý systém v ní ověřit. Na druhou stranu pak auto ví, do čeho jede, jak to tam bude vypadat a co se tam může stát. Tesla tyto informace získává z kamer vždy znovu a znovu, Waymo jen řeší odchylky od stavu standardního.
Dvě různé filozofie
Právě tady je skutečný rozdíl mezi Teslou a Waymem. Tesla se snaží vytvořit systém, který se podívá na nové prostředí, pochopí ho a bude v něm schopen řídit. Co největší množství informací chce získat z kamer a dopočítat pomocí umělé inteligence. Waymo naopak říká, že pokud lze důležitou informaci přímo změřit nebo znát předem, je lepší ji automobilu poskytnout. Proto přidává lidar, radar i přesné mapy.
Tesla tak sází především na generalizaci a jednoduchý hardware, Waymo na větší množství senzorů a jejich vzájemnou zálohu. Ani druhý přístup už přitom nemusí znamenat extrémně drahé experimentální auto. Waymo počet některých senzorů postupně snižuje, vyvíjí vlastní hardware a současné generace systému jsou stavěné také s ohledem na náklady a sériovější výrobu.
Který přístup nakonec vyhraje?
Dnes ještě přesně nevíme, který směr je ten správný. Waymo už prokázalo, že plně autonomní provoz bez řidiče může fungovat v běžných ulicích a při velkém počtu jízd. Výhodou systému je velmi bohatý obraz okolí a několikanásobné jištění senzorů. Cena za to je složitější hardware a závislost na připravených datech.
Tesla má naopak obrovské množství sériových automobilů, dostupnější techniku a rovněž extrémní množství dat. Ta se však liší – jsou to situace, kterými si už auta prošla a systém ví, jak je má řešit. Pokud Tesla dokáže kamerový systém skutečně dotáhnout na úroveň bezpečné autonomie bez dohledu řidiče, může být jeho rozšíření podstatně jednodušší.
Rozhodující proto možná nebude otázka, zda je lepší kamera, nebo lidar. Důležitější bude, kolik informací autonomní auto skutečně potřebuje, aby dokázalo jezdit bezpečněji než člověk – a za jakou cenu je lze dostat do milionů vozů.
Zdroj info: Tesla, Waymo.
Zdroj médií: Depositphotos.
Zdroj médií: Depositphotos.